Metaverse PainterMVP
Mobil Haritalama Sistemi
Hareket halindeki veriyi
haritaya dönüştürün.
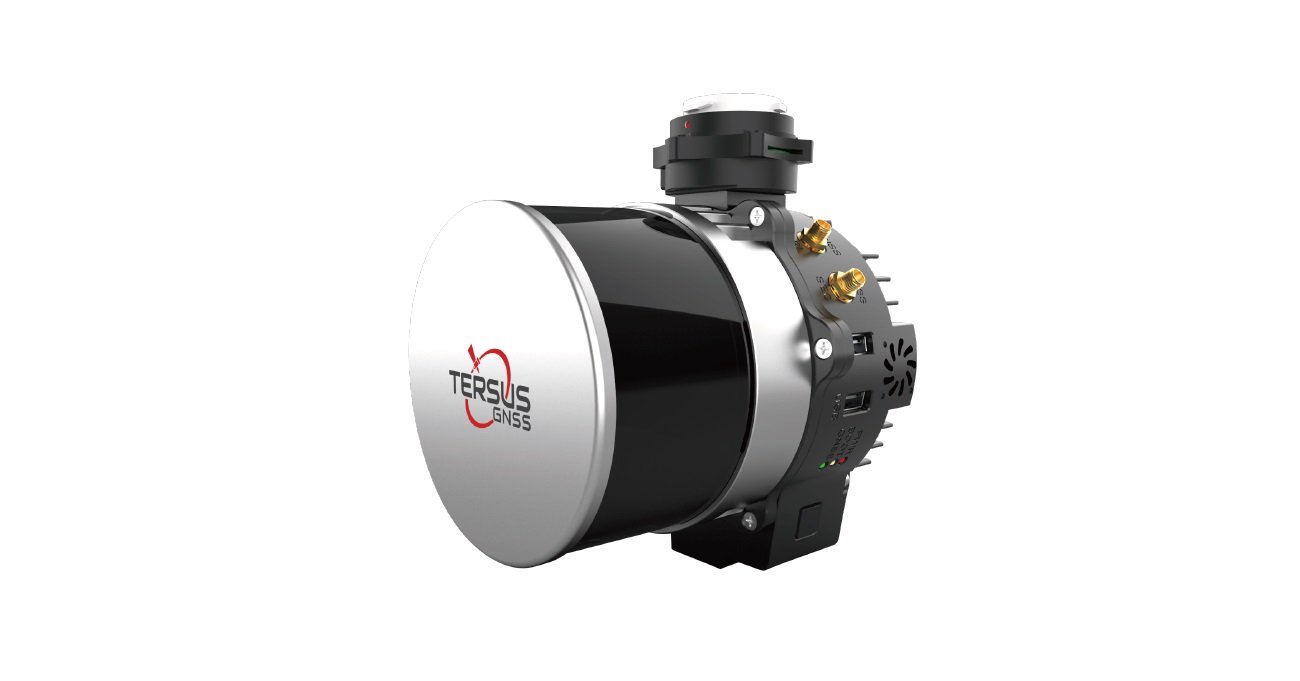
GNSS destekli INS, RTK/PPK konumlandırma ve LiDAR entegrasyonunu birleştirin. Linux tabanlı işleme platformuyla mobil haritalama verilerini kaydedin ve işleyin.

GNSS destekli INS
Tek veya çift GNSS anteniyle yapılandırma.
LiDAR ölçüm aralığı
Atay sayfasındaki tarayıcı konfigürasyonu için.
Entegre platform
Wi-Fi, veri kaydı ve otomatik son işlem yazılımı.
Konum ve tarama.
Aynı sistemde.
GNSS, ataletsel navigasyon ve LiDAR verilerini bir araya getirin. RTK düzeltmeleri için isteğe bağlı harici hücresel modem kullanın; veri kaydı ve son işlem araçlarıyla iş akışını tamamlayın.
Sensörlerinizi
projenize göre seçin.
LiDAR, kamera ve montaj seçenekleri uygulamaya göre yapılandırılır.
LiDAR entegrasyonu
Hesai, Velodyne, Quanergy, Ouster, RIEGL ve LIVOX gibi markaların uyumlu sensörleriyle kullanım.
Kamera seçenekleri
İsteğe bağlı RGB veya termal kamera entegrasyonu.
Montaj seçenekleri
DJI Skyport adaptörü, titreşim izolatörü ve hava / araç montaj aksesuarları.
Kaydedin. İşleyin.
Projenize aktarın.
Sensör ve konum verilerini planlı bir ölçüm sürecinde birleştirin.
Sistemi yapılandırın
LiDAR, kamera, GNSS anteni ve montaj seçeneklerini ölçüm işine göre belirleyin.
Veriyi kaydedin
GNSS/INS ve tarama verilerini kayıt yazılımıyla toplayın.
Son işlemi tamamlayın
Otomatik son işlem yazılımıyla kayıtları değerlendirin ve nokta bulutu iş akışını yürütün.
Teknik özellikler.
Metaverse Painter MVP için özellikleri ve yapılandırma seçeneklerini inceleyin.
Sistem platformu
| İşleme platformu | Linux tabanlı |
|---|---|
| Konumlandırma | GNSS destekli INS; RTK / PPK; tek veya çift anten |
| Ağırlık | Kamerasız: 1,17 kg Kameralı: 1,70 kg[1] |
| Güç girişi | 9–36 V DC |
| Güç tüketimi | Kamerasız: 17 W Sony kameralı: 24 W |
| Çalışma sıcaklığı | -10 °C ile +40 °C |
| Depolama sıcaklığı | -40 °C ile +85 °C |
| Veri depolama | 256 GB USB; 1 TB’a kadar |
| Koruma sınıfı | IP64 |
| Bağlantı | Wi-Fi; isteğe bağlı harici hücresel modem |
| Yazılım | Veri kayıt ve otomatik son işlem yazılımı |
LiDAR / tarayıcı performansı[1]
| Lazer sınıfı | Sınıf 1 |
|---|---|
| Dalga boyu | 905 nm |
| Ölçüm prensibi | TOF; uçuş süresi |
| Ölçüm aralığı | 0,05–120 m |
| Yatay görüş alanı | 360° |
| Yatay çözünürlük | 5 Hz: 0,09° 10 Hz: 0,18° 20 Hz: 0,36° |
| Dikey görüş alanı | 31°; -16° ile +15° |
| Dikey çözünürlük | 1° |
| Çerçeve hızı | 5 / 10 / 20 Hz |
| Dönüşler | Tek dönüş: son, en güçlü veya ilk Çift dönüş desteği |
| Maksimum etkili ölçüm oranı | Tek dönüş: 640.000 nokta/sn Çift dönüş: 1.280.000 nokta/sn |
| LiDAR doğruluk / hassasiyet | 10 mm / 5 mm |
| Nokta bulutu hassasiyeti | 3–5 cm; kullanılan LiDAR’a ve 50 m AGL ölçüm koşullarına bağlı[1] |
GNSS / IMU performansı
| Konumlandırma doğruluğu (RMS) | PPK: 0,5 cm + 1 ppm RTK: 1 cm + 1 ppm[2] |
|---|---|
| GNSS veri hızı | 100 Hz’e kadar |
| IMU veri hızı | 2000 Hz’e kadar |
| Yatış ve yunuslama doğruluğu | <0,01° |
| Yön doğruluğu | <0,05° |
Sensör ve aksesuar seçenekleri
| LiDAR markaları | Hesai, Velodyne, Quanergy, Ouster, RIEGL, LIVOX; uyumlu modeller |
|---|---|
| Kamera | RGB veya termal kamera; isteğe bağlı |
| DJI Skyport adaptörü | İsteğe bağlı |
| Montaj | Titreşim izolatörü, anten montajları, drone ve araç montaj seçenekleri |
| GNSS anteni düzeni | Tek / çift anten konfigürasyonu |
- LiDAR menzili, görüş alanı, nokta hızı, nokta bulutu hassasiyeti ve sistem ağırlığı Atay sayfasında sunulan konfigürasyona aittir. Farklı sensör ve kamera seçimlerinde bu değerler değişebilir.
- GNSS/INS doğruluğu; uydu görünürlüğü, düzeltme verisi, ölçüm ortamı, montaj ve işleme koşullarına bağlıdır. 1 ppm, kilometre başına 1 mm hata bileşenini ifade eder.
Mobil haritalama sisteminizi
birlikte yapılandıralım.
LiDAR, kamera, GNSS anteni ve montaj seçeneklerini projenizin ölçüm ihtiyacına göre belirleyelim.